
Movilidad aérea de despegue vertical
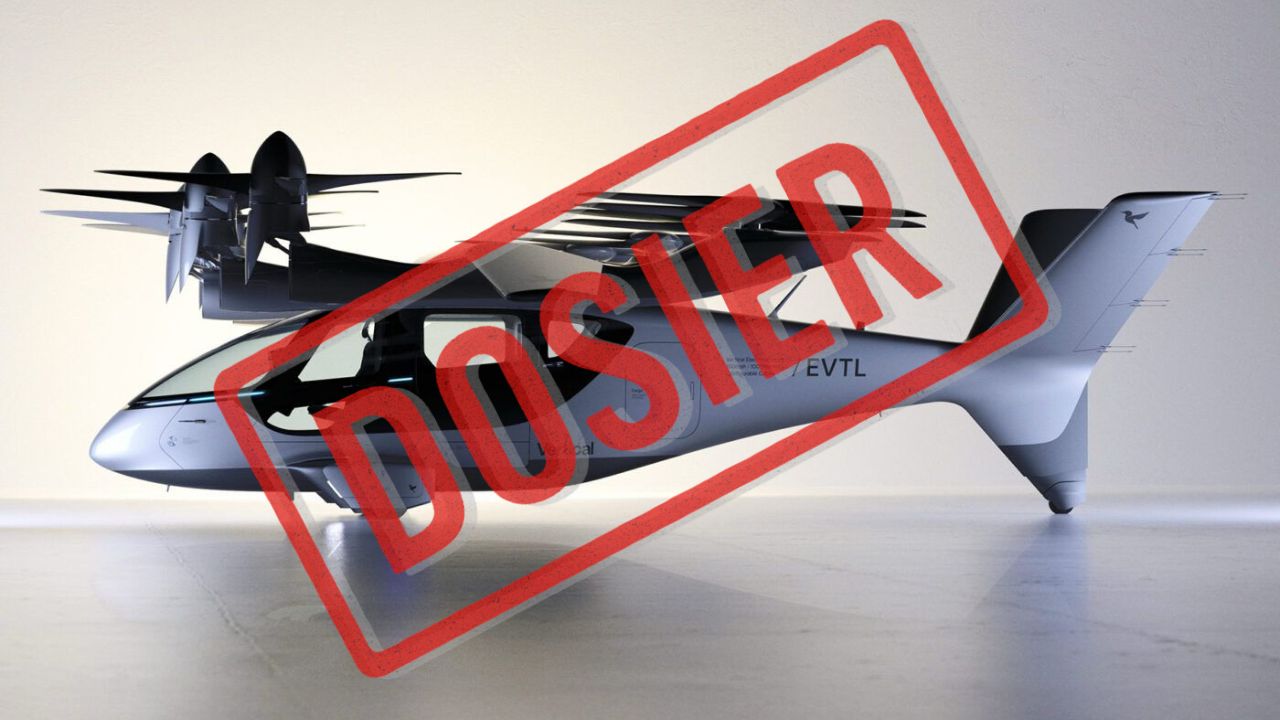
De conexiones premium urbanas y regionales a las aeromotos de Star Wars
Más allá de los espectaculares beneficios en términos de productividad de la inteligencia artificial, la IA ha tenido un efecto fantástico sobre la conciencia de una parte de la humanidad, la que no tiene miedo a divisar los límites del territorio conocido, y que entiende que cruzar ese límite solo significa ampliar el territorio, conocer más, descubrir futuros desconocidos y aventuras nuevas. Esa parte de la humanidad que sabe que no es una época de grandes cambios, si no un autentico cambio de época. Así, la IA no solo acelera lo que directamente le concierne (que es todo), sino que crea el marco mental para que todas las transformaciones en espera encuentren su ventana de oportunidad. No sé si en Europa, la cultura de la hiper regulación permitirá que la vida siga o si, entre discusiones bizantinas, alguien se dejará la puerta de atrás negligentemente abierta, como aquella de Constantinopla, y el enemigo entrará hasta la cocina y arrasará nuestro legado para siempre. Sería una pena.
Una de esas cosas (que en Europa pueden naufragar) será una movilidad cotidiana no terrestre, vuelos de despegue vertical, motos aéreas (como las de Star Wars). Eso ya existe en el plano de la demostración y la viabilidad técnica, y en algún caso se haya cerca de la viabilidad económica. Vamos a mirar el futuro (próximo) por una ventana.
La ingeniería de lo posible, y la economía de lo viable
La aviación eléctrica de despegue y aterrizaje vertical —eVTOL, (por las siglas de electric Vertical Take-Off and Landing)— no es un “dron grande” ni un “coche volador”. Es un nuevo arquetipo de aeronave que combina dos mundos tradicionalmente separados: el control de empuje necesario para sostenerse en el aire sin pista (como un helicóptero) y la eficiencia aerodinámica de volar sustentado por alas (como un avión). La promesa sería reducir ruido, coste operativo y una huella ambiental tolerable en misiones cortas, abriendo corredores de movilidad aérea regional y urbana que hoy cubren coches y en algunos lugares los helicópteros. La pregunta para ingenieros —y para inversores— no es si es deseable, sino cuán viable es ahora, qué límites físicos y regulatorios marcan el ritmo y dónde hay un encaje económico real.
El concepto: propulsión eléctrica distribuida y alas que trabajan
La propulsión eléctrica distribuida (DEP) es el corazón del eVTOL. En lugar de una turbina o un rotor principal, estas aeronaves montan múltiples motores eléctricos —de 6 a 36, según arquitectura— que generan empuje de manera coordinada. Esa distribución crea redundancia (tolerancia a fallos simples), ofrece control fino en flotación (hover) y transición, y permite modelar el ruido (frecuencias, direccionalidad) con mayor libertad que en helicópteros.
Sobresalen tres arquitecturas:
- Tilt-rotor/tilt-wing: rotores o alas basculantes que orientan el empuje hacia abajo en despegue y hacia delante en crucero. Buena eficiencia de crucero, mecánica móvil compleja.
- Lift-and-cruise: hélices dedicadas al despegue vertical y, aparte, hélices/propulsores para el crucero. Sencillez mecánica, peso extra “muerto” en crucero.
- Ducted fans (ventiladores carenados): empuje canalizado, integración limpia con fuselaje y control de ruido; penaliza potencia de flotación y gestión térmica.
El vuelo vertical es costoso energéticamente; el objetivo de diseño es minimizar el tiempo en flotación (hover) y pasar cuanto antes al vuelo sustentado por alas, donde el lift-to-drag (levantar y mover) manda y el consumo energético por kilómetro cae drásticamente. Esa es la razón por la que el eVTOL no compite con un helicóptero en elevación de carga o alcance, pero sí puede superarlo en ruido y coste directo cuando la misión es corta y repetitiva.
Viabilidad técnica hoy: dónde aprieta la física
Baterías: (vatios-hora por kilogramo Wh/kg) vs (Vatios por kilogramo) (energía vs potencia)
La aviación eléctrica tiene dos umbrales simultáneos: energía específica (vatios-hora por kilogramo Wh/kg) para sostener el crucero y potencia específica (W/kg) para cubrir los picos de hover y transición. Las químicas comerciales que hoy dominan la automoción ofrecen densidades de 240–300 Wh/kg a nivel celda, con packs algo por debajo cuando se integran estructura, refrigeración, BMS (Sistema de Gestión de Baterias) y contención. Se puede extraer potencia alta (varios C, 1C = vaciarla en 1 hora; 5C = vaciarla en 12 minutos. Ese caudal de energía genera mucho calor), pero cada pico térmico acelera degradación. Así pues, con las baterías actuales, los eVTOL funcionan bien en trayectos urbanos/regionales cortos, donde los picos de potencia son breves. En “saltos” más largos, el diseño entra en compromisos difíciles: peso (más batería), térmica (más calor en hover) y vida útil del pack (más degradación).
El sector —y varias voces influyentes, Musk por ejemplo— sitúan la “zona dulce” para ampliar misiones en el entorno de ≈400 Wh/kg en celda con vida útil aeronáutica (ciclos y seguridad). Ese valor no es ciencia ficción, pero no está aún industrializado al coste y fiabilidad que exige la aviación. Hasta entonces, optimizar la misión es tan importante como mejorar la celda.
Potencia, térmica y contención
El hover es implacable: la potencia requerida escala casi proporcionalmente con el peso al despegue, y la disipación térmica de motores e inversores crece en fases de alta carga y baja velocidad (flujo de aire menos favorable). Por eso los eVTOL serios incorporan:
- Inversores SiC de alta eficiencia y frecuencia, buses HV (800–1200 V) para bajar corrientes y sección de cable.
- Refrigeración líquida con placas frías en inversores y stators; en ducted fans, integración de canales térmicos en el carenado.
- Contención de eventos térmicos en el pack (compartimentos segregados, barreras, ventilación dirigida, sensores de gas/temperatura) y detección temprana para evitar propagación.
Control de vuelo y tolerancia a fallos
Con 8, 12 o 16 propulsores, el avión es software. Las leyes de control fly-by-wire gobiernan transiciones (hover → crucero) y reconfiguraciones si un motor o un inversor cae. La certificación para transporte de pasajeros exige “single-failure tolerance” demostrada: el aparato debe seguir controlable ante un fallo simple en propulsión o control, y debe mostrar grados aceptables de tolerancia a fallos combinados razonables. Integrar eso con sensores de estado —y con un gemelo digital de sistemas— reduce sorpresas durante la campaña de ensayos.
Aeroacústica: la licencia social
El eVTOL aspira a operar donde el helicóptero no puede por ruido. El parámetro relevante no es sólo dB(A), sino firma espectral y direccionalidad. La DEP permite subir la frecuencia dominante, suavizar tonos y orientar lóbulos acústicos; los ducted fans facilitan liners fonoabsorbentes. El objetivo es que, a distancias urbanas típicas (300–500 m), el ruido quede por debajo del tráfico de fondo o, al menos, sin tonos molestos. Las aprobaciones municipales dependerán de esta ingeniería tanto como de la certificación aeronáutica.
Regulación: EASA/FAA han puesto el marco
Europa opera con una Condición Especial VTOL (SC-VTOL) y documentos de Means of Compliance que bajan a detalle requisitos de seguridad funcional, baterías, tolerancia a fallos y crashworthiness (resistencia al choque). EE. UU. certifica los eVTOL como powered-lift con criterios especiales por modelo. En ambos casos, el camino existe, pero no se negocia: campañas de ensayos extensas, evidencia de seguridad equivalente o superior a helicópteros, manuales de mantenimiento y conformidad de producción. No hay atajos para el transporte de pasajeros.
Dónde encaja mejor: utilidades con lógica de sistema
La pregunta correcta no es “¿puede volar?”, sino “¿qué problema resuelve mejor que lo que tenemos ahora?”. Con las capacidades actuales, el eVTOL encaja así:
- Shuttles aeropuerto-centro (15–30 km).
Valor: predecibilidad de tiempo en ciudades congestionadas y perfil acústico compatible con cascos urbanos. Ventaja frente al helicóptero: ruido menor y coste directo potencialmente inferior. Retos: vertipuertos (espacio, permisos) e integración aeroportuaria. - Interurbanos cortos (40–100 km).
Corredores con cuellos de botella geográficos (bahías, rías, islas, pasos de montaña). Si el eVTOL evita rodeos de carretera de 60–90 minutos, puede crear valor premium consistente. Aquí las arquitecturas de ala eficiente son críticas. - Servicios críticos.
Evacuación médica, inspección de infraestructuras (líneas, parques eólicos, oleoductos), logística ligera de alto valor o emergencia. La respuesta rápida y la operación desde helipuertos existentes son ventajas claras. - Turismo premium y demostradores.
Primeros años: experiencias controladas con alta disposición a pagar; no cambian la movilidad de masas, pero validan economía y operaciones.
Lo que no es el eVTOL —al menos por ahora—: sustituto del coche en desplazamientos masivos diarios. El cuello de botella no es sólo técnico; es infraestructura (vertipuertos), control de tráfico aéreo de baja cota, aceptación social y economía. Ahí empieza, de momento, la ciencia ficción.
Economía: del asiento-milla a la cuenta de resultados
Coste por asiento-kilómetro: qué lo baja y qué lo sube
Sin entrar hoy en el análisis del CAPEX y el OPEX del desarrollo de un sistema viable de uso público de eVTOL, tres variables dominan el coste por asiento-kilómetro:
- Utilización (horas de vuelo por aeronave y año). Un eVTOL que vuela 1.500–2.000 h/año diluye CAPEX y costes fijos por hora. Si cae a 800–1.000 h/año, los números se resienten.
- Ocupación (load factor). Pasar de 3,5 a 4,5 pasajeros de pago recorta el coste unitario de forma inmediata.
- Energía y batería. Electricidad barata y estable y estrategia de gestión del ciclo del pack (no agotar a altas C, temperaturas controladas, state of health monitorizado) reducen OPEX y extienden la vida útil.
En escenarios realistas de arranque, es probable que el coste por pasajero-kilómetro sea más alto que un taxi y más bajo que un helicóptero, situando al eVTOL como servicio premium. Con escala operativa (más horas, mejores factores de carga) y packs más baratos/densos, la curva puede bajar. Pero el eVTOL no llegará a los costos de la aviación comercial en rutas troncales; no es su función.
Modelos de negocio que tienen sentido
- Operador integrado con aerolínea (feeder aeropuerto-ciudad). Asegura demanda y ground integrado; requiere acuerdos con gestor aeroportuario y autoridad local.
- Operador de red metropolitana con licencias de vertipuertos. Controla el cuello de botella físico (infraestructura) y puede gestionar precios por congestión y horarios.
- B2B crítico (energía, sanidad, inspección). Menos sensible al precio por pasajero; más a disponibilidad y SLA.
El patrón que emerge es claro: contratos a plazo con clientes ancla, garantía de utilización mínima, y regulación de vertipuertos pre-pactada. Vertipuertos y permisos son tan críticos como en el avión. La especulación “si lo construyes, vendrán” rara vez paga facturas en aviación.
Seguridad y aceptación pública
Lograr el certificado de tipo es necesario, pero no suficiente. La aceptación pública, particularmente en Europa depende de:
- Ruido bajo y predecible, sin sorpresas de tonos molestos.
- Transparencia de seguridad: demostraciones de tolerancia a fallos, estadísticas comparables a helicópteros.
- Integración urbana: evitar sobrevolar sistemáticamente zonas sensibles; rutas inteligentes.
- Ciberseguridad: aviónica conectada, fleet management y estaciones de carga son superficies de atraque; hay normativa y buenas prácticas, pero requieren inversión sostenida.
Hoja de ruta razonable para los próximos 5–10 años
Desde el punto de vista técnico, el eVTOL es viable hoy para misiones cortas con requisitos de ruido y tiempo exigentes. La DEP, los buses HV, los inversores SiC y la gestión térmica necesaria existen, y los marcos regulatorios están definidos. Lo que limita el alcance y el peso de misión es la ventana energética de las baterías actuales y su ciclo de vida bajo picos de potencia.
Desde el punto de vista económico, la ecuación cierra primero en servicios premium con utilización alta, ocupación robusta y energía barata/estable. Se pueden alcanzar costes directos inferiores al helicóptero y atractivo para aerolíneas como alimentador de hubs, pero no se debe prometer movilidad masiva a corto plazo.
La viabilidad sistémica depende de factores fuera del fuselaje: vertipuertos, permisos, ruido urbano, tránsito aéreo de baja cota, ciberseguridad y modelo de negocio. El eVTOL dejará de ser una promesa cuando se vea —y se escuche poco— todos los días sobre unas pocas rutas bien diseñadas, generando horas de vuelo facturables y estadísticas de seguridad comparables a las del helicóptero.
- Consolidar casos de uso premium: aeropuerto-ciudad, insular/costero, EMS.
- Industrializar mantenimiento modular: LRU de motor-inversor-fan y diagnósticos predictivos.
- Mejorar baterías paso a paso: subir Wh/kg sin sacrificar W/kg y ciclo; empaquetado seguro y barato.
- Aeroacústica de segunda generación: tonos mitigados, ductos optimizados, control activo/passive.
- Red de vertipuertos con electricidad asequible y procesos de permisos claros.
- Regulación operacional: dispatch digital, U-space/UTM, sense-and-avoid cooperativo, normas de ruido locales.
Si esas piezas avanzan coordinadas, el eVTOL puede salir del territorio de las demostraciones y asentarse como capa estable del sistema de transporte en nichos de alto valor
En ese horizonte, el papel del ingeniero no es elegir bando en la conversación pública, sino resolver compromisos: entre Wh/kg y W/kg, entre ruido y empuje, entre CAPEX y OPEX, entre lo que puede certificarse y lo que puede operarse en una ciudad real. Esa es, precisamente, la parte más interesante del eVTOL: ya no es ciencia ficción; es ingeniería de sistemas llevada al límite de lo posible, y economía aplicada para decidir dónde sí, cuándo y cómo aporta valor.

